E-Traxx Telemetrie (TeleGUI26)
Pit-seitiger PySide6-Empfänger für das 2026er Auto: Daphnis-P2P-Funk über USB-Serial, Live-Panels und Session-Logging nach NDJSON und MF4.
- Python
- PySide6
- DBC
- CAN
- Serial
- MF4
Teil von E-Traxx (Formula Student)
Zum Projekt
TeleGUI26 läuft auf einem PC in der Box. Es verbindet das Daphnis-1-Funkmodul über USB-Serial, dekodiert eingehende Payloads, zeigt die Fahrzeugsignale in Live-Panels und zeichnet jede Session als wiedergebbares NDJSON und MF4 auf.
Funkpfad
Auto → Daphnis (TX) → LoRa P2P → Daphnis (PC) → USB-Serial → TeleGUI26
Zwei Payload-Formate werden unterstützt. Das aktuelle Auto sendet etwa alle 0,75 s ein festes 32-Byte-Schema-v1-Paket. Ältere Bridges und Replays nutzen noch das Legacy-Format pro CAN-Frame, dekodiert gegen die DBC.
Was das Auto sendet (Schema v1)
Byte 0 ist die Schema-Version. Die übrigen Felder sind Little-Endian-Rohwerte; physikalischer Wert = roh × Skalierung. Auf schmalen Bildschirmen lässt sich die Tabelle horizontal scrollen.
| Gruppe | Feld | Einheit |
|---|---|---|
| TSAC / Batterie | Pack-Strom | A |
| TSAC / Batterie | SOC | % |
| TSAC / Batterie | niedrigste / höchste Zellspannung | V |
| Inverter | U1 / U2 Drehzahl | rpm |
| Inverter | U1 / U2 Drehmoment | Nm |
| Fahrer | Bremse, Gas, Lenkung | % |
| Temperatur | höchste Zelle, Motor U1/U2, IGBT U1/U2 | °C |
| Fahrzeug | g-Kraft X/Y, Durchschnittsgeschwindigkeit | g / km/h |
| Fahrzeug | Gier, Roll, Nick | ° |
| Status | Fehler-Bitmaske, R2D-Status | — |
DBC-Vertrag
Der Telemetrie-CAN-Vertrag liegt in toTelemetry.dbc. Eine DBC-Datei beschreibt, wie rohe CAN-Bytes zu benannten physikalischen Signalen werden (Skalierung, Vorzeichen, Einheiten). TeleGUI26 vendort diese DBC für den Legacy-Frame-Pfad; das gepackte Paket nutzt dieselben Signalnamen, damit die Panels gemeinsam bleiben. Die Live-Demo unten spielt einen synthetischen Showcase-Feed (Sinus/Jitter) ab, der den Demo-Showcase-Panels von TeleGUI26 entspricht.
Galerie
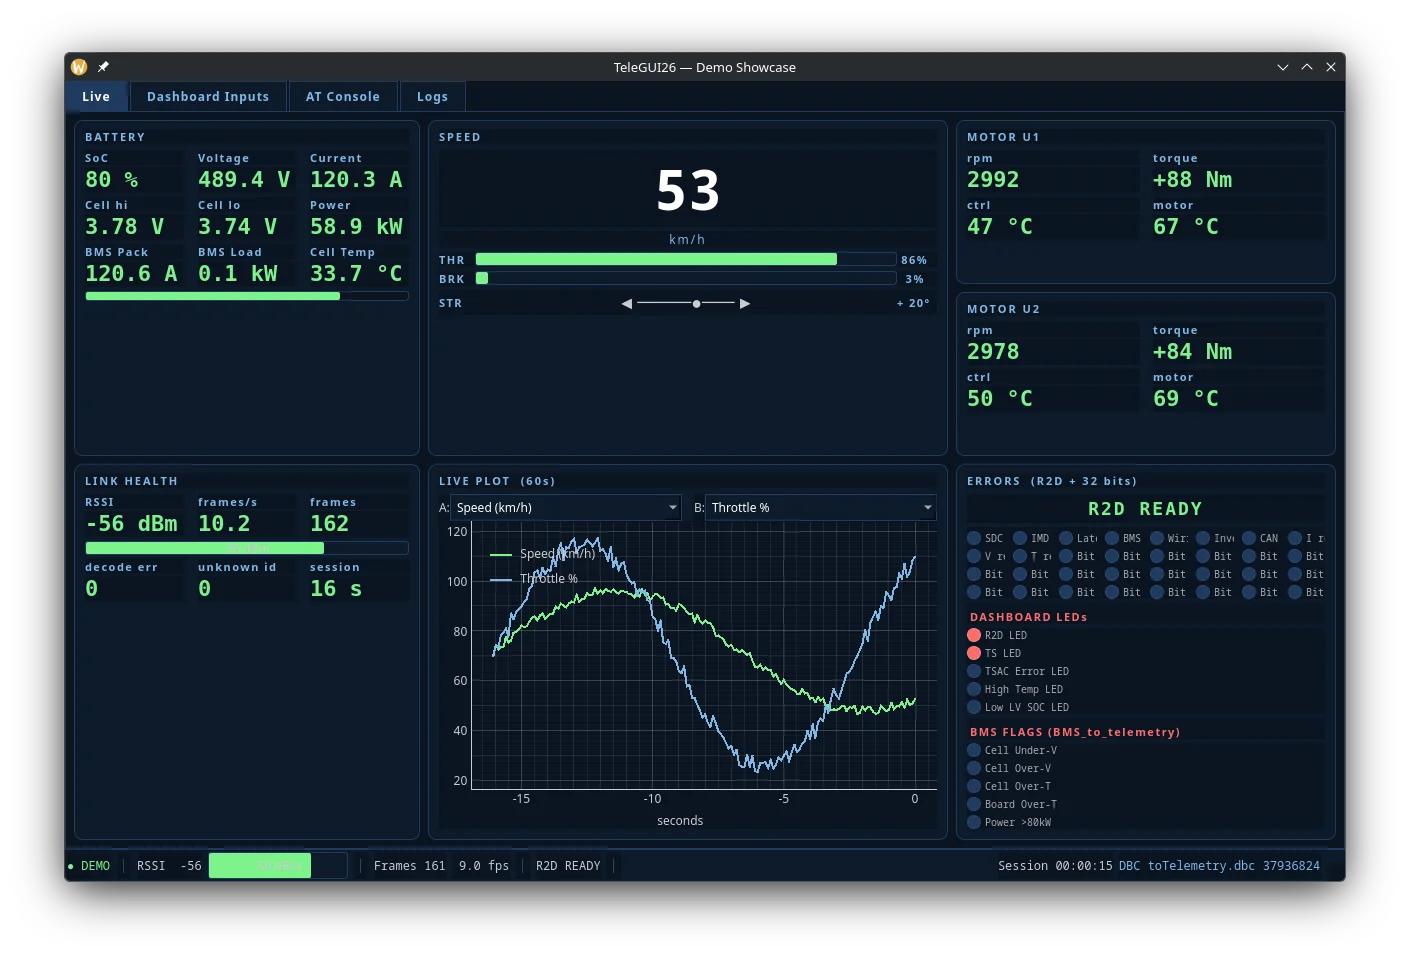
Demo:
Demo bereit. Noch keine Daten geladen.